ControllerNodeSafetyChannelTest Class Reference
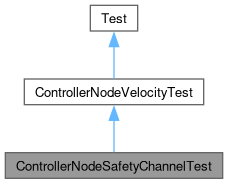
Inheritance diagram for ControllerNodeSafetyChannelTest:
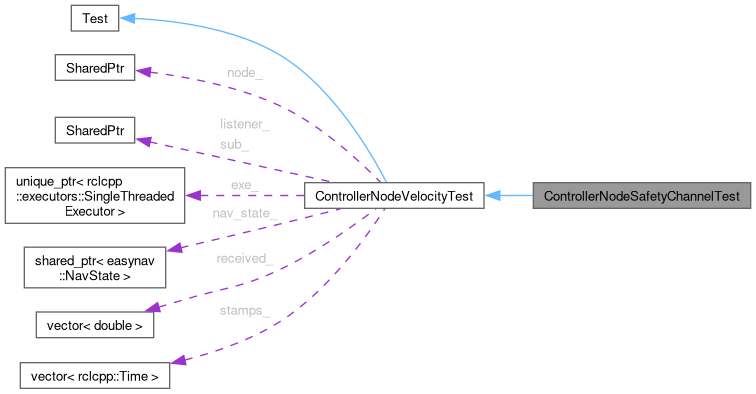
Collaboration diagram for ControllerNodeSafetyChannelTest:
Protected Member Functions | |
| void | reach (double vx) |
| Protected Member Functions inherited from ControllerNodeVelocityTest | |
| void | cycle (std::optional< double > controller, std::optional< double > takeover=std::nullopt, std::optional< double > override_vel=std::nullopt) |
| void | expect_within_acceleration_limits (size_t from=0) const |
| void | make_active_node (std::vector< rclcpp::Parameter > extra={}) |
| void | SetUp () override |
| void | spin_for (std::chrono::milliseconds d) |
Additional Inherited Members | |
| Protected Attributes inherited from ControllerNodeVelocityTest | |
| std::unique_ptr< rclcpp::executors::SingleThreadedExecutor > | exe_ |
| rclcpp::Node::SharedPtr | listener_ |
| std::shared_ptr< easynav::NavState > | nav_state_ = std::make_shared<easynav::NavState>() |
| easynav::ControllerNode::SharedPtr | node_ |
| std::vector< double > | received_ |
| std::vector< rclcpp::Time > | stamps_ |
| rclcpp::Subscription< geometry_msgs::msg::TwistStamped >::SharedPtr | sub_ |
Member Function Documentation
◆ reach()
|
protected |
The documentation for this class was generated from the following file:
- easynav_controller/tests/controller_node_velocity_tests.cpp
Generated by
 1.18.0