RobotGeometry.hpp File Reference
RobotGeometryRegistry, which shares the robot's geometry, and get_robot_geometry(). More...
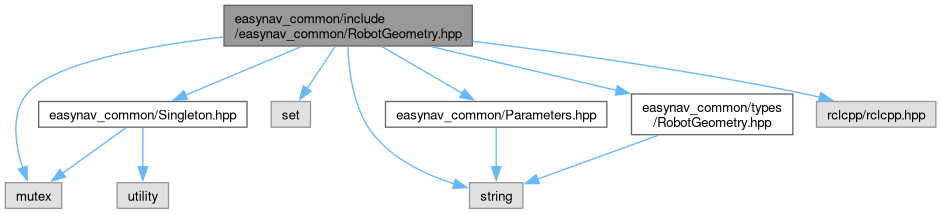
#include <mutex>#include <set>#include <string>#include "rclcpp/rclcpp.hpp"#include "easynav_common/Parameters.hpp"#include "easynav_common/Singleton.hpp"#include "easynav_common/types/RobotGeometry.hpp"
Include dependency graph for RobotGeometry.hpp:
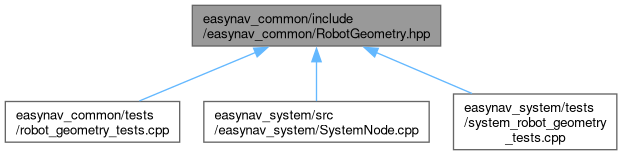
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| class | RobotGeometryRegistry |
| Shares the robot's geometry across EasyNav's nodes. More... | |
Namespaces | |
| namespace | easynav |
Functions | |
| template<typename NodeT> | |
| RobotGeometry | get_robot_geometry (NodeT &node, const LegacyRobotGeometryNames &legacy={}) |
| The robot's geometry ("system_node.robot_geometry.*"). | |
Detailed Description
RobotGeometryRegistry, which shares the robot's geometry, and get_robot_geometry().
Generated by
 1.18.0